ロボット関連機器
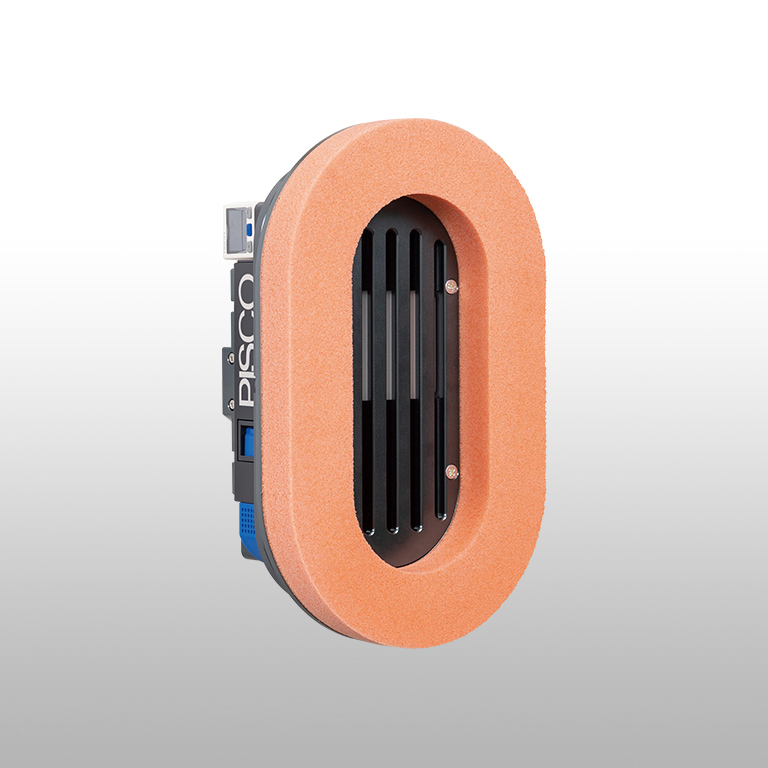
真空グリッパVRG
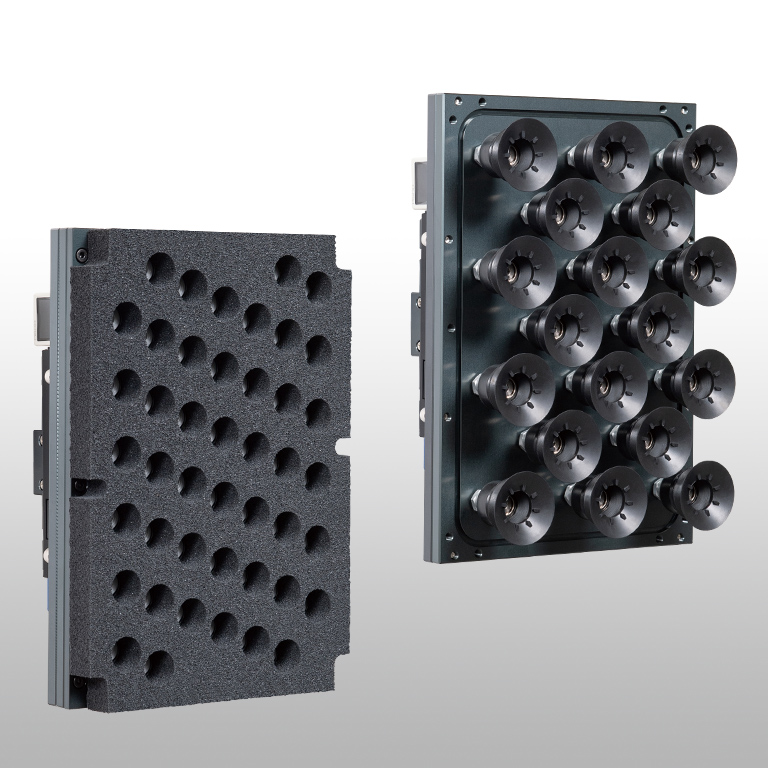
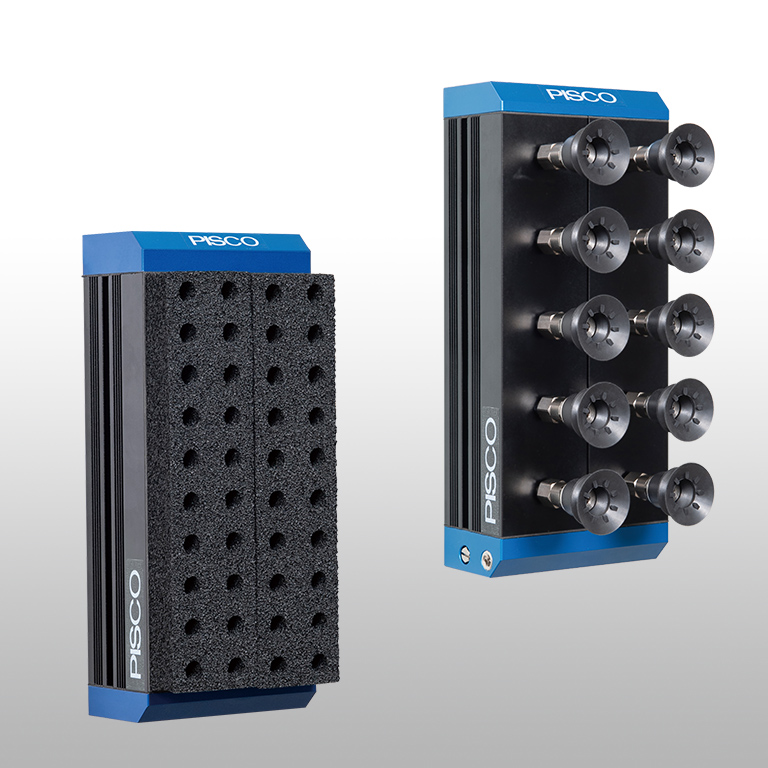
大型ワークの吸着搬送に適したロボットハンド。
特長
大型ワークの吸着搬送に適したロボットハンド。
吸着面には、スポンジ(リング状タイプ)を用意。様々なワークに対応可能。

P.C.D. 31.5, 40, 50, 80, 100のロボットに直接取付可能。
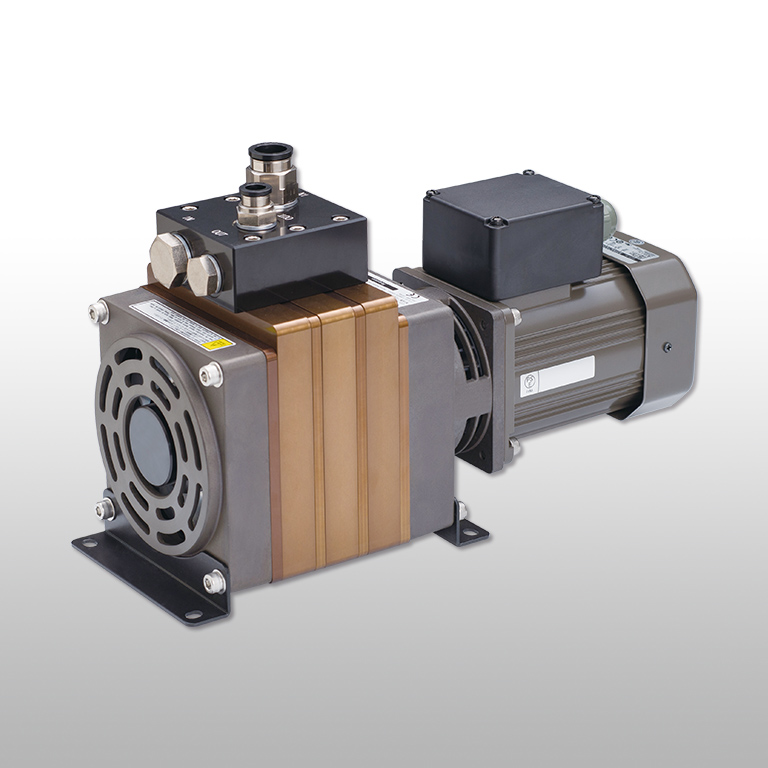
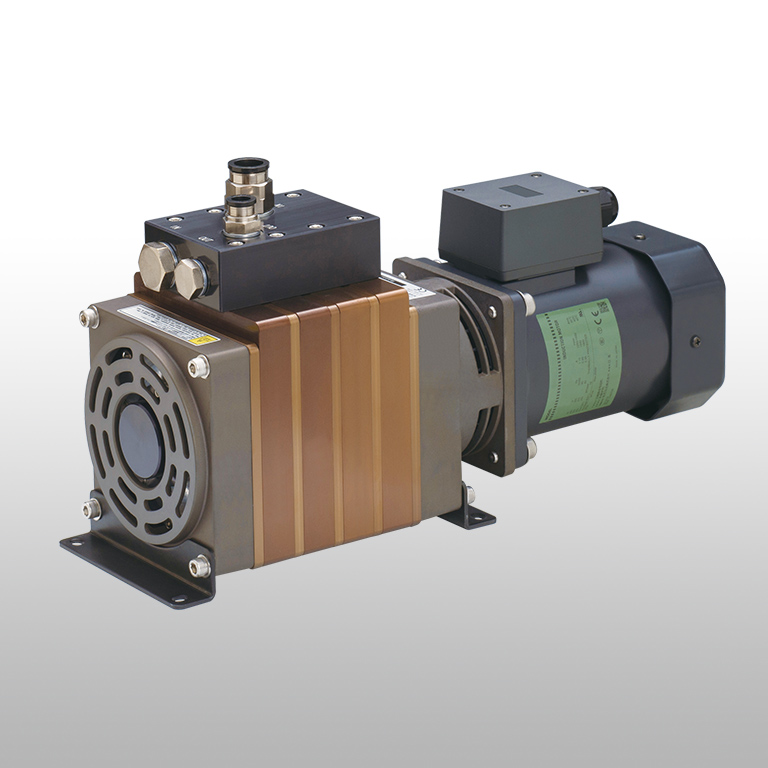
真空発生器内蔵タイプと、真空ポンプ対応タイプを用意。
真空発生器内蔵タイプは最大吸込流量:760L/min(※1)を確保。通気性のあるワーク(※2)でも吸着可能。
※1)内蔵エジェクタ3本の仕様値。
※2)段ボールなど漏れの多いワーク。

ロボットに取付プレートを固定後、スライドインで簡単取付け。作業性、安全性が向上。

仕様
VRGスポンジ(リング状)タイプ
| 使用流体 | 空気、真空(※) |
|---|---|
| 使用圧力範囲 | 0.3~0.7MPa(真空発生器タイプのみ) |
| 定格供給圧力 | 0.5MPa(真空発生器タイプのみ) |
| 騒音レベル | 70dB(A)(真空発生器タイプのみ) |
| 使用真空圧力 | -100〜0kPa(真空ポンプ対応タイプのみ) |
| 使用温度範囲 | 5~50℃(凍結なきこと) |
| 付属品1 | ロボットフランジ取付プレート(P.C.D.31.5、40、50、80、100)、2画面3色デジタル表示付圧力センサ、エア配管用ワンタッチ継手 |
| 付属品2 | スペーサ:パッド内側のアジャストプレートの高さを4段階変更することで、ワークに合わせたストローク調整が可能 |
※)「使用流体:真空」は真空ポンプ対応タイプのみ。
VRGスポンジ(リング状)タイプ理論吸着力(※1、※2)
| 安全率1/4(水平吊り) | 235.8N~1512.7N |
|---|---|
| 安全率1/8(垂直吊り) | 117.9N~756.4N |
※1)真空度-80kPaの時の理論吸着力。
※2)グリッパ本体質量、搬送時の慣性力を含め、本体取付部の最大耐荷重980Nを超えないこと。
適用サイズ
VRGスポンジ(リング状)タイプ
| 吸着面サイズ | 190x190mm, 280x170mm, 470x300mm |
|---|
注文案内
VRGリングタイプ注文形式例

個別注意事項
警告
1.本製品の本体フレーム耐荷重は、搬送時の慣性力を含めVRG、VMGが980N、VLGシングルタイプが350N、デュアルタイプが700Nです。グリッパ本体重量、搬送時の慣性力を含め、本体フレームに耐荷重を超える荷重がかからないようにしてください。
2.部品交換の際の締付けは、適正な工具を使用し、締付トルクを参照し、締付けを行ってください。また、締付けの際は対角締めで仮締めを行った後、本締めを行ってください。
3.連結部が緩まないように取付けをしてください。緩みによるトラブルの原因となる危険性があります。
4.取付けの際、エア配管や圧力センサのケーブルを引っ張ったり、荷重がかかるような持ち方はしないでくださ い。断線や、破損により誤作動の原因になります。
5.ワークが落下して危険と考えられる場合には、落下防止策を設けて安全対策を施してください。
6.真空回路側に常時0.1MPa以上の圧力が加わる使い方はしないでください。真空機器は防爆構造ではありませんので本体破損の原因となる危険性があります。
7.供給エア、供給電源のトラブルによる真空圧力の低下にはご注意ください。吸着力の低下により吸着物が落下する危険性がありますので安全策を施してください。
8.真空発生器の排気ポートを塞ぐ、または排気抵抗が上がるような使い方はしないでください。真空が発生しない、または真空圧力の低下の原因となります。
9.保守点検を必ず定期的に行ってください。真空回路中の漏れ、目詰まり及びパッドの摩耗、亀裂、劣化、その他結合部の緩みによるトラブルが発生する危険性があります。
10.パッドでワークを搬送させる場合は加速度、衝撃、風圧を考慮してください。搬送中にワークが離脱する危険性があります。
11.VMGのカップリング仕様の固定オリフィスは、以下の全ての条件に該当する使用方法を推奨します。使用する場合は、実機にて評価の上ご使用ください。
①水平吊りのみの使用であること。
②搬送時、真空グリッパに取付けられた複数個のパッドでワークを吸着すること。
③パッドにかかる荷重が均等分布になるようなワークであること。
④パッド1ケあたりに5.4N以下の荷重となるワークであること。
⑤搬送時の加速度3m/s²以下。搬送速度500㎜/sec以下であること。
12.圧力センサの接続作業は必ず電源を切断した状態にて行ってください。
13.誤配線はセンサの破損、故障及び誤作動の原因となります。
14.圧力センサは、防爆仕様ではありません。可燃性ガスまたは爆発性ガスの雰囲気や粉塵のある環境では絶対に使用しないでください。
注意
1.真空発生器のサイレンサエレメント及び真空フィルタのフィルタエレメントは、定期的に保守点検を行ってください。エレメントの目詰まりにより、性能低下またはトラブルの原因となります。
エレメントの交換作業は、取扱説明書のエレメントの交換方法をよく理解し行ってください。
2.水滴、油滴、塵埃のかかる所では使用しないでください。防滴、防塵仕様ではありませんので、作動不良の原因となる可能性があります。使用する際は、適切な防護対策を施してください。
3.継手部の取扱いは、掲載商品の注意事項、及び継手の共通注意事項をご確認ください。
4.2画面3色デジタル表示付圧力センサの取扱いは、製品カタログの圧力計・センサの共通注意事項及び個別注意事項をご確認ください。
5.真空発生器の到達真空度がピークに達する少し手前の供給圧力にて、異音(ブツブツ音)が出ることがあります。この異音が出ている状態は、特性が不安定となっており、騒音も大きくなります。また、センサなどに影響を与えトラブルの原因となる可能性がありますので、供給圧力の再設定を行ってください。 ※)異音(ブツブツ音)の発生領域は、気圧の影響などにより変化します。
6.真空発生器供給圧力側の有効断面積は、ノズル径断面積の3倍の有効断面積を目安とし配管及び機器選定を行ってください。供給流量不足の場合、性能低下の原因となります。
7.ルブリケータは使用しないでください。
8.配管について
①配管の際、配管内のゴミやドレンを取り除き使用してください。ゴミやドレンがあると、周辺機器に入り込み故障の原因となる可能性があります。
②日光が照射する場所では保護カバーを付けてください。
③真空ポンプ仕様の場合、真空側配管は極力短くまた内径を太くしてください。配管が長くまた内径が細い場合、吸着時、離脱時の応答時間の遅れ及び必要吸込流量の確保ができない場合があります。
9.製品保管時は、パッド面に負荷がかからない状態で保管してください。負荷をかけた場合、パッド面が変形し、吸着不良の原因となる可能性があります。
10.配管はロボットの可動域を確保し、絡まないよう配管してください。
11.パッド部の交換は、真空パッド構成図を確認の上、下表の締付トルクを参照し、適正な工具を使用して締付け、緩みがないことを確認してください。

12.ソフト・ソフトベローズ・フラットタイプのパッドアダプタを交換する際は、本文の真空パッド構成図を確認の上、下表の締付トルクを参照し適正な工具を使用し、ホルダ外径六角部を利用して締付け、緩みがないことを確認してください。

13.真空パッドはゴムの特性上、時間経過に伴いゴムに含まれる添加剤などが表面に粉状に浮き出てくる可能性がありますが、異常ではありません。ワークや設備への付着を考慮の上、ご使用をご検討ください。
14.カップリングのプラグ本体をソケット本体に装着する時、プラグ本体が止まるまで確実に押込んでください。装着が不完全な場合、抜けの原因となる可能性があります。また、装着後プラグ本体を軽く手前に引いて抜けないことを確認してください。
15.圧力センサを高圧線や動力線と同一配線経路で使用されますと、ノイズによる誤動作の原因となります。個別配線経路にてご使用ください。
16.固定オリフィスの場合にパッドネジの内径六角部を使用する際は、工具の挿入し過ぎに注意してください。(おおむね9㎜以上挿入すると工具先端がフィルタエレメントに到達し、フィルタエレメント破損の原因となります。)
ロボット関連機器シリーズのよくある質問
こちらの動画をご確認ください。
動画:真空グリッパ【VRG】リングタイプのご紹介
※)
動画内のロボットフランジ取付プレートのP.C.D.は変更になりました。
P.C.D.31.5、40、56、80、100 → P.C.D.31.5、40、50、80、100
商品ページの取扱説明書をご覧いただくか、組立方法動画をご確認ください。

【動画】スターターキットの組立方法
この商品に関するお問い合わせ
用途や機能などの諸条件に適した商品をご提案することも可能です。お気軽にお問い合わせください。
近くの営業所でも承っております。
PISCO製品に関するよくある質問をまとめました。お問い合わせの前にご覧ください。